PV Tech News – Đại học Bang Bắc Carolina (NCSU, Mỹ) đang phát triển Howl, robot hình người cao 1,2 m có khả năng tự động phát hiện và thu gom trứng gà đẻ rơi trong chuồng nuôi thả. Dự án hướng đến giảm sức lao động cho người chăn nuôi, với kế hoạch đưa robot vào hoạt động từ đầu năm 2027.
Nhóm nghiên cứu tại Đại học Bang Bắc Carolina (NCSU) đang phát triển Howl, robot hình người cao 1,2 m (khoảng 3,9 ft). Robot này phát hiện và nhặt trứng gà đẻ rơi trên sàn chuồng nuôi thả, không dùng lồng nhốt. Howl dựa trên mẫu G1 của Unitree. Dự án thuộc Phòng thí nghiệm Trí tuệ nhân tạo & Robot của NCSU, ứng dụng tự động hóa, học máy và thị giác máy tính. Nhóm đặt ba mục tiêu: giảm thiếu hụt nhân công, giảm thất thoát trứng và nâng cao phúc lợi cho vật nuôi.
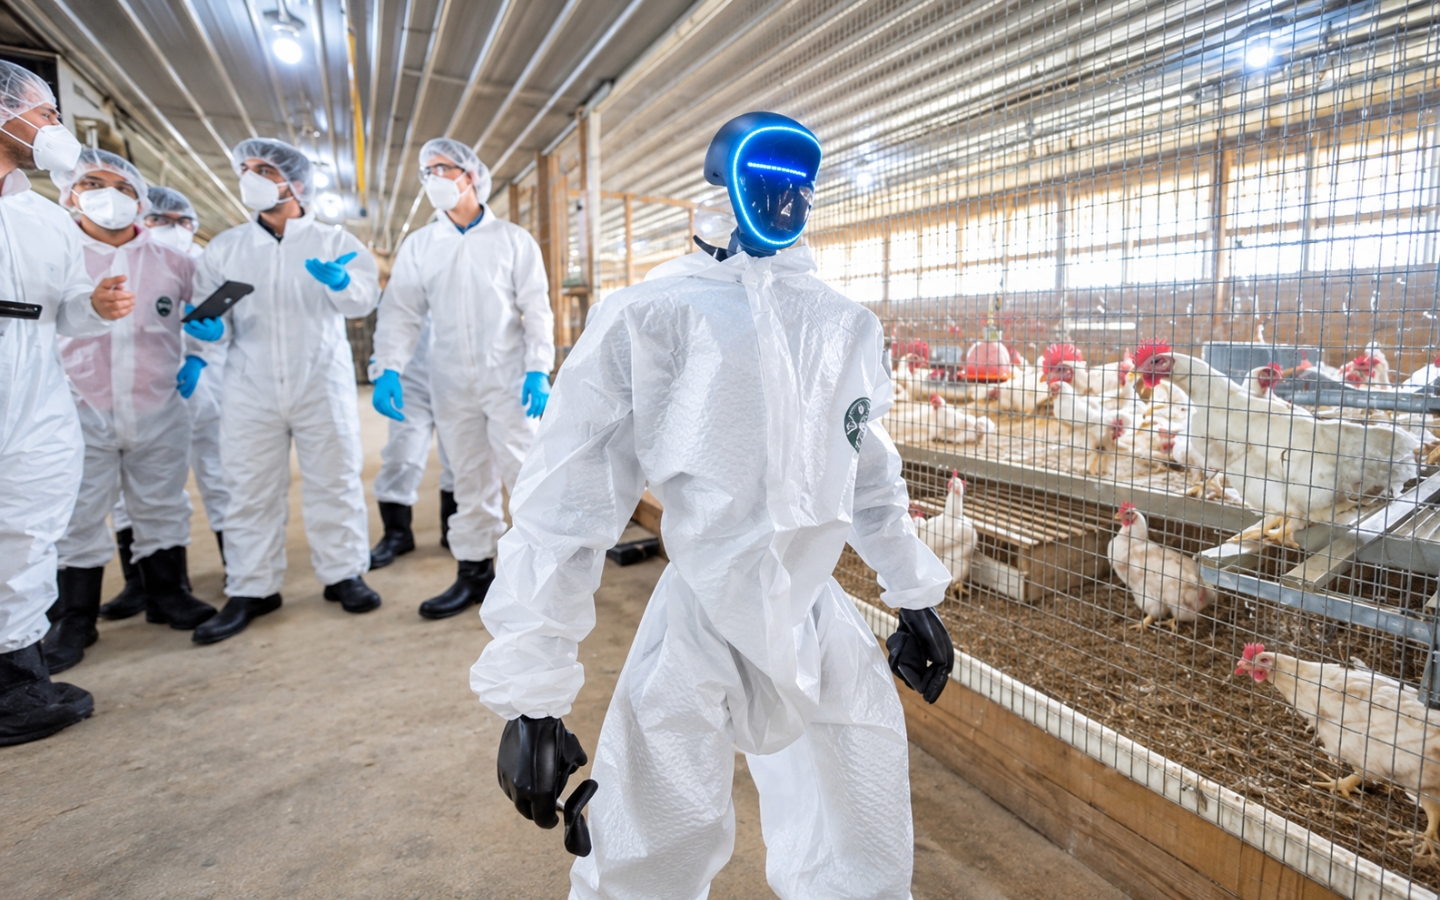
Robot Howl làm việc theo ba bước: nhận dạng trứng nằm trên sàn, di chuyển đến gần, rồi nhặt trứng lên bằng tay robot. Robot hình người là loại robot có thân, hai tay và hai chân mô phỏng cơ thể người. Cấu tạo này cho phép robot di chuyển trong không gian vốn được thiết kế cho con người. Dự án xuất phát từ xu hướng chuyển sang chăn nuôi thả tự do. Ở mô hình nuôi lồng truyền thống, trứng tự lăn xuống băng chuyền để thu gom. Ở mô hình nuôi thả, gà đẻ ở nhiều vị trí, nên nông dân phải nhặt thủ công số trứng đẻ rơi.
Trứng đẻ rơi chiếm 2-15% tổng sản lượng. Tỷ lệ này phụ thuộc vào thiết kế chuồng trại, tập tính của đàn, khả năng tiếp cận ổ đẻ và quy trình quản lý. Với trang trại nuôi 100.000 con gà, số trứng cần thu gom mỗi ngày có thể lên tới 15.000 quả. Công việc này tốn thời gian và sức lao động. Nếu nhặt chậm, chất lượng trứng cũng bị ảnh hưởng.
Để Howl thực hiện công việc này một cách chính xác, nhóm nghiên cứu phải xây dựng gần như từ đầu hệ thống điều khiển và phản hồi cho robot. Công nghệ thực tế ảo (VR) được sử dụng để mô phỏng thao tác và lập trình các chuyển động. Bên cạnh đó, nhóm áp dụng hai phương pháp học máy gồm học tăng cường và học bắt chước. Với học tăng cường, robot có thể thử nghiệm nhiều lần rồi điều chỉnh hành động dựa trên kết quả nhận được. Trong khi đó, học bắt chước giúp Howl tiếp thu các thao tác mẫu từ con người. Sự kết hợp này nhằm giúp robot xác định cách cầm và nhấc trứng phù hợp, hạn chế nguy cơ làm vỡ trong quá trình thu gom.
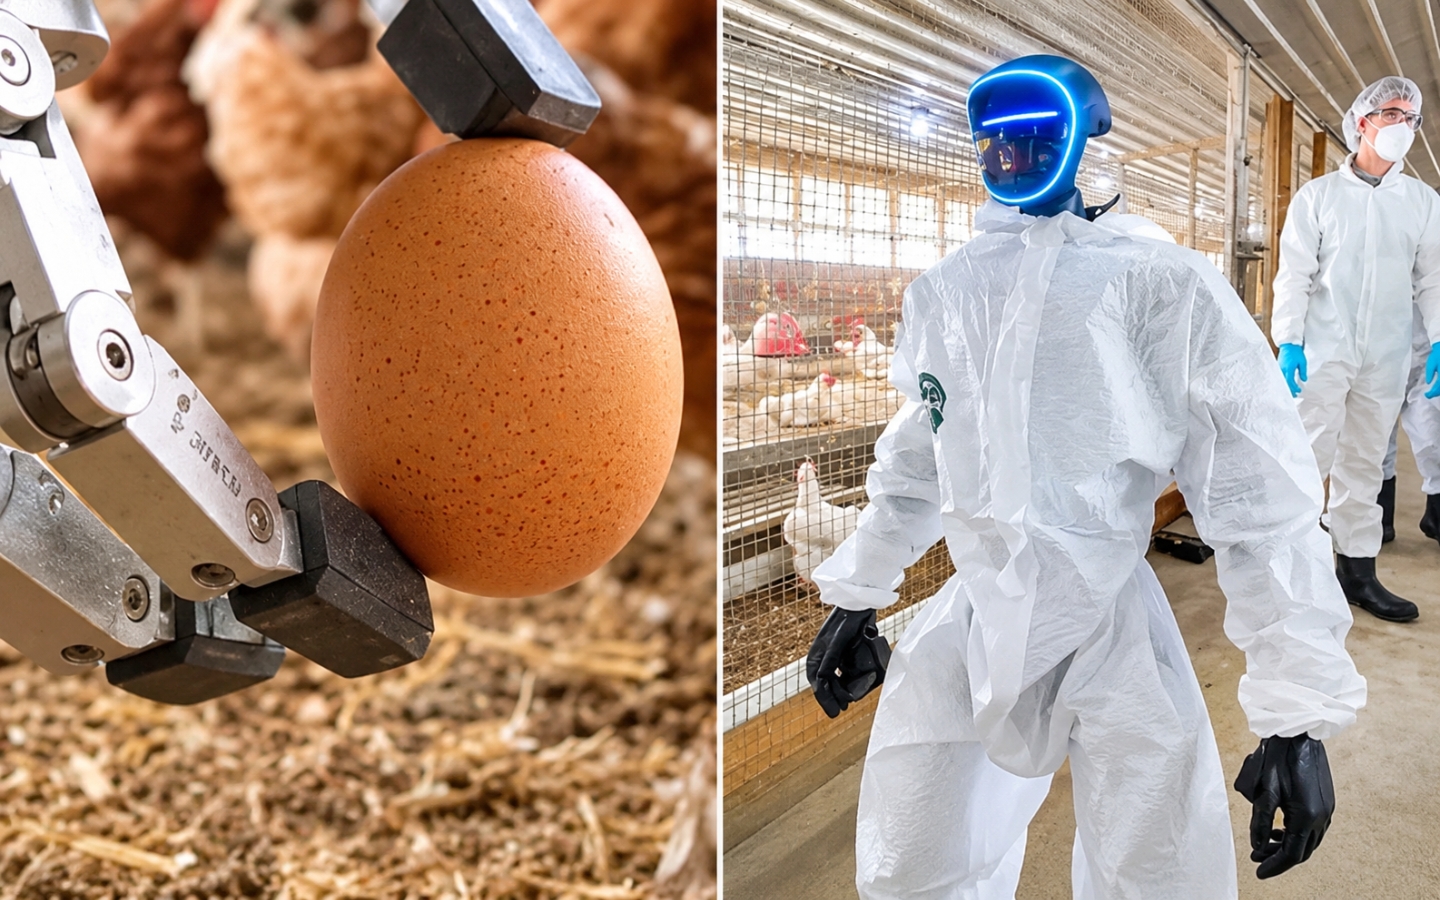
Các nhà nghiên cứu đang tinh chỉnh khâu lập trình và huấn luyện Howl. Họ dự kiến hoàn tất các bài mô phỏng tìm kiếm và thu gom trứng trước khi chuyển sang thử nghiệm thực tế. Mục tiêu là đưa robot vào hoạt động đầu năm 2027. Đây là kế hoạch của nhóm nghiên cứu, chưa phải kết quả thử nghiệm. Robot cần phát hiện trứng chính xác trong chuồng lộn xộn, đi trên sàn không bằng phẳng, xử lý vật dễ vỡ và hoạt động an toàn quanh động vật sống. Việc đánh giá cần dựa trên số liệu cụ thể: số trứng thu hồi mỗi giờ, tỷ lệ vỡ và chi phí mỗi quả so với nhặt thủ công. Tác động tới gia cầm và an toàn của người lao động cũng cần được xem xét. Hiện NCSU chưa công bố các số liệu này.
Bên cạnh Howl, NCSU còn phát triển Poultry Talk, nền tảng AI được thiết kế như một trợ lý ảo hỗ trợ ngành chăn nuôi gia cầm. Hệ thống kết hợp kỹ thuật RAG với mô hình ngôn ngữ lớn (LLM), khai thác dữ liệu từ các nghiên cứu đã thẩm định và tài liệu khuyến nông chuyên ngành. Nhờ đó, người chăn nuôi có thể tra cứu thông tin về dinh dưỡng, phòng ngừa dịch bệnh, thiết kế chuồng trại, phúc lợi động vật và quản lý sản xuất. Cả Howl và Poultry Talk cho thấy tiềm năng ứng dụng AI, robot trong việc nâng cao hiệu quả chăn nuôi. Đừng quên theo dõi Phong Vũ Tech News để cập nhật những xu hướng công nghệ mới nhất.
Nguồn: VnExpress
Bài viết liên quan: